Всякий хороший регулятор системы должен быть моделью этой системы
Every Good Regulator of a System Must Be a Model of That System¹
Роджер Конант (Roger C. Conant) и У. Росс Эшби (W. Ross Ashby)
[Поступила в редакцию 3 июня 1970 года]
Разработка сложного регулятора часто включает построение модели системы, которую предстоит регулировать. До сих пор построение такой модели считалось необязательным — лишь одним из многих возможных путей.
В этой статье представлена теорема, которая при весьма общих условиях показывает: любой регулятор, одновременно максимально успешный и максимально простой, должен быть изоморфен регулируемой системе. (Точные предпосылки приведены.) Следовательно, построение модели необходимо.
У теоремы есть интересное следствие: живой мозг, чтобы успешно и эффективно выполнять роль регулятора, обеспечивающего выживание, должен в ходе обучения формировать модель (или модели) окружающей среды.
Примечание переводчика
В этой статье Роджер Конант и Росс Эшби исследуют вопрос: что необходимо для эффективного управления какой-либо системой? Под системой можно понимать практически что угодно: человеческий организм, воздушное движение в аэропорту или работу сложного механизма. Устройство или процесс, который управляет такой системой, авторы называют «регулятором».
Главный вывод статьи заключается в том, что самый простой регулятор, обеспечивающий наилучший результат, должен быть моделью управляемой системы. Под моделью здесь понимается не обязательно точная копия, чертёж или компьютерная симуляция. Речь о соответствии между поведением системы и действиями регулятора. Чтобы правильно реагировать на происходящее, регулятор должен учитывать закономерности работы того, чем управляет.
Авторы также объясняют разницу между управлением по уже возникшему отклонению и управлением с учётом его причины. Например, организм может начать вырабатывать дополнительное тепло, почувствовав холод кожей, ещё до того, как температура крови успеет снизиться. Такой подход позволяет предотвращать нежелательные изменения, а не только исправлять их последствия. Организм может подбирать действия с учётом обстоятельств, не дожидаясь, пока последствия каждого воздействия уже проявятся.
1. Введение
Сегодня модели повсеместно используются как шаг на пути к управлению сложными динамическими системами. Моделируют, например, потоки воздушного движения в окрестностях Нью-Йорка, эндокринное равновесие у беременной овцы и движение денег между банковскими центрами.
До сих пор эти модели строили главным образом в расчёте на то, что модель может помочь. Однако оставалась возможность, что специалист по кибернетике (или тот, кто финансирует работу) сочтёт какой-нибудь другой путь более удачным, а построение модели — цифровой, аналоговой, математической или иной — пустой тратой времени. Но недавняя работа (Conant, 1969) позволила предположить, что связь между регулированием (regulation) и моделированием может быть гораздо теснее и что моделирование, возможно, на самом деле представляет собой необходимую часть регулирования. Этому вопросу мы и посвящаем настоящую статью.
Ответ, вероятно, будет интересен в нескольких отношениях. Прежде всего — тому, кто собирается разработать регулятор, скажем, воздушного движения вокруг аэропорта, и в качестве первого этапа строит модель потоков и других событий в его окрестностях. Если построение модели необходимо, он сможет продолжать работу, избавившись от назойливого опасения, что в любой момент её признают бесполезной. Точно так же ещё до начала любой разработки на вопрос «С чего начнём?» можно будет ответить: «Модель понадобится; давайте её построим».
Совсем иной интерес этот ответ представляет для изучения мозга и его связи с поведением. Не раз высказывалось предположение, что мозг, возможно, работает, строя модель (или модели) окружающей среды; однако, насколько нам известно, это предположение до сих пор предлагали лишь как одну из возможностей. Доказательство необходимости построения моделей дало бы нейрофизиологии теоретическую основу и позволило бы предсказывать способы работы мозга, которые экспериментатор мог бы искать. Оно сказало бы нам, что мозг как сложный регулятор, обеспечивающий выживание своего обладателя, должен делать. Мы могли бы получить основу для теоретической неврологии.
Название уже сообщает вывод этой статьи, но он требует существенных оговорок. Чтобы их прояснить и избежать расплывчатости и двусмысленности — столь легко возникающих в работе с таким широким предметом, как наш, — мы намерены точно рассмотреть, что требуется для доказательства и каким именно образом общие представления о регулировании, модели и системе можно сделать строгими и объективными.
2. Регулирование
Возможны несколько подходов. Пожалуй, наиболее общий предложил Зоммерхофф (Sommerhoff, 1950): он указывает пять переменных — каждая из них может быть вектором или упорядоченной n-кой, — которые необходимо выделить по их роли в процессе в целом.
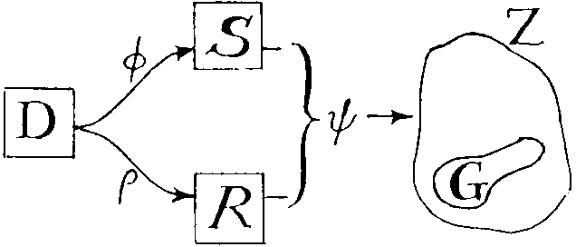
Рисунок 1.
(1) Есть полное множество Z событий, которые могут произойти, как при наличии регулирования, так и без него; например, все возможные события в аэропорту, хорошие и плохие. (Множество Z в переформулировке Эшби (Ashby, 1967) на языке теории множеств.)
(2) Множество G, подмножество Z, состоит из «хороших» событий — тех, которые обеспечивает эффективное регулирование.
(3) Множество R событий в регуляторе R (например, в диспетчерской вышке). [Мы обнаружили, что для ясности полезно различать регулятор как объект и множество событий — значений переменных, составляющих регулятор. Для первого мы используем курсивные прописные буквы, для второго — прямые.]
(4) Множество S событий в остальной части системы S (например, положения самолётов, количество топлива, остающегося в их баках) [с тем же различием между курсивными и прямыми прописными буквами].
(5) Множество D первичных возмущающих факторов — «коэнетическая переменная» Зоммерхоффа (coenetic variable); вызывая события в системе S, эти факторы стремятся вывести исходы за пределы G (например, снег, изменения спроса, аварийные ситуации, связанные с неисправностями техники).
(Рисунок 1 может помочь прояснить эти отношения, однако пока стрелки следует понимать лишь как подсказку.) Типичный акт регулирования — выстрел охотника в пролетающего мимо фазана. D включает все факторы, вносящие возмущение: птица летит то под одним углом, то под другим; охотник в этот момент может находиться в разных позах; ветер на месте дует в разных направлениях; свет падает с разных сторон. S включает все переменные, относящиеся к динамике птицы и ружья, кроме переменных в мозге охотника. R — это переменные в его мозге. G — множество событий, при которых дробь попадает в птицу. Теперь R является «хорошим регулятором» (осуществляет «регулирование») тогда и только тогда, когда при всех значениях D регулятор R так связан с S, что их взаимодействие даёт событие из G.
Эта формулировка выдержала двадцать лет тщательного рассмотрения и, несомненно, охватывает подавляющее большинство случаев, признаваемых регулированием. Её строгость также можно показать (Ashby, 1967). Если представить три отображения, посредством которых каждое значение на рисунке 1 вызывает следующее:
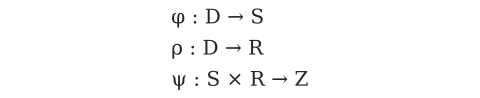
то утверждение «R — хороший регулятор (для цели G при заданных D и прочих множествах, φ и ψ)» эквивалентно условию
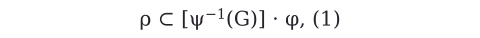
к которому необходимо добавить очевидное условие
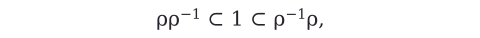
гарантирующее, что ρ действительно является отображением, а не, скажем, пустым множеством! (Мы обозначаем композицию записью символов рядом, точкой или скобками — в зависимости от того, какой способ лучше передаёт смысл.)
Следует заметить, что эта формулировка не требует ни линейности, ни непрерывности, ни даже существования метрики на множествах, хотя ничто из этого не исключается. Кроме того, переменные могут отчасти зависеть от более ранних моментов реального времени; поэтому формулировка столь же применима к регулированию с «памятью», если множества D и прочие определены надлежащим образом.
Любое понятие «регулирования» должно включать такие сущности, как регулятор R, регулируемая система S и множество возможных исходов Z. Однако иногда критерием успеха служит не то, принадлежит ли исход после каждого взаимодействия S и R целевому множеству G, а то, достаточно ли мало среднеквадратичное значение исходов на некоторой числовой шкале.
Третий критерий успеха — достаточно ли мала энтропия H(Z). Когда Z можно измерять по аддитивной шкале, эти критерии обычно сходны:
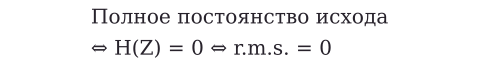
(Хотя математик может придумать примеры, показывающие, что по существу они независимы.) Но энтропийная мера разброса имеет то преимущество, что её можно применять, когда исходы поддаются только классификации, а не измерению (например, виды рыб, пойманных тралом, или аминокислотная цепь, произведённая рибосомой). В этой статье мы будем использовать последнюю меру, H(Z), и определим «успешное регулирование» как равнозначное условию «H(Z) минимальна».
3. Регулирование по отклонению и по возмущению
Читатель, возможно, недоумевает, почему мы обошли регулирование по отклонению (error-controlled regulation), но никакого пропуска нет. Всё сказанное до сих пор в равной мере справедливо и для этого случая: если причинно-следственные связи устроены так, как на рисунке 2,
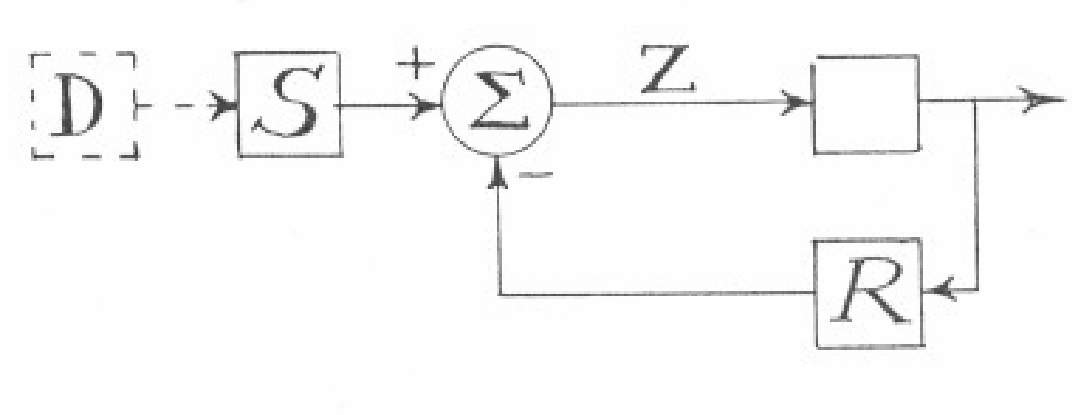
Рисунок 2.
то R по-прежнему получает информацию о значениях D, как и на рисунке 1, но получает её после кодирования через S. Этот вопрос подробно рассмотрен Конантом (Conant, 1969). Там он показал, что общая формулировка рисунка 1 — отражающая лишь то, что R должен получать информацию от D каким-то путём, — распадается на два существенно различных класса в зависимости от того, сохраняется ли информация в потоке от D к Z или теряется. Регулирование по отклонению по своей природе сохраняет информацию, и энтропия Z не может упасть до нуля: должна оставаться некоторая изменчивость. Если же регулятор R получает информацию непосредственно от D — причины возмущения, — остаточная изменчивость не обязательна: регулирование в принципе может быть совершенным.
Различие можно проиллюстрировать простым примером. Корова поддерживает гомеостаз температуры крови, и в её мозге есть центр, работающий по отклонению: при понижении температуры крови он усиливает выработку тепла в мышцах и печени. Но сначала температура крови должна понизиться. Если же поместить в мозг чувствительный прибор для регистрации температуры, а затем направить на животное поток ледяного воздуха, температура повысится без какого-либо предварительного понижения. Рефлекс, срабатывающий по отклонению, в действительности служит лишь резервом: обычно нервная система улавливает через кожу появление причины понижения и запускает регулирование ещё до того, как само «отклонение» возникнет. Регулирование по отклонению на самом деле представляет собой примитивный и доказуемо менее совершенный способ регулирования. Он менее совершенен потому, что при нём энтропию исходов Z нельзя свести к нулю: успех может быть лишь частичным. Способы регулирования, которыми пользуются высшие организмы, постепенно эволюционируют к формам, более эффективно использующим информацию о причинах (в D) как источник и определяющий фактор своих регулирующих действий. Далее в этой статье мы будем рассматривать «регулирование» этого более совершенного типа — регулирование по возмущению (cause-controlled regulation), — хотя многое из сказанного останется справедливым и для регулирования по отклонению.
4. Модели
Как мы видели, определить «регулирование» нетрудно: мы быстро приходим к одной из немногих формулировок, тесно связанных между собой и легко различимых на практике. Попытка определить «модель», однако, не приводит к подобной определённости. Мы получим определение, подходящее для этой статьи, но сначала посмотрим, что происходит, когда мы стремимся к точности. Начать можно с такой бесспорной «модели», как настольная копия Шартрского собора. Преобразование в трёх измерениях имеет вид:
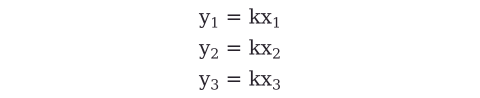
где k приблизительно равно 10−2. Но этот столь ясный и простой пример можно понемногу изменять, получая совершенно иные формы. Так, на модели Швейцарии вполне можно преувеличить высоты по вертикали, и тогда три коэффициента k уже не будут равны. В двух измерениях от аэрофотоснимка с соблюдением пропорций можно перейти к проекции Меркатора с искажением, при котором преобразования переменных уже нельзя отделить друг от друга. Так, пройдя через схему метро, где правильно показаны лишь точки соединения, мы можем дойти до «карт», описываемых только математически.
В динамических системах, если преобразование переводит реальное время t во время модели t′, также протекающее в реальном времени, мы получаем «действующую» модель (working model). Бесспорной «моделью» здесь был бы поток электронов через сеть проводящих листов, точно моделирующий в реальном времени движение подземных вод в Аризоне. Но модель парусной лодки уже не ведёт себя пропорционально оригиналу, так что для соотнесения модели и полноразмерной лодки требуется сложное отношение. Таким образом, и для действующих моделей, и для статических мы легко можем подобрать примеры, всё дальше отходящие от очевидной модели к самым крайним видам преобразования; при этом никакой естественной границы, отделяющей модель от того, что моделью не является, не возникает.
Можем ли мы последовать за математиком и воспользоваться понятием «изоморфизм»? По-видимому, нет. Причина в том, что хотя в той области, где это понятие возникло, — в теории конечных групп — оно однозначно, распространение его на другие области порождает столько новых значений, что эта однозначность теряется.
Предположим, например, что мы пытаемся применить его к совокупности бинарных отношений. R, подмножество E × E, и S, подмножество F × F, естественно считать «изоморфными», если существует взаимно однозначное отображение σ множества E на F, такое, что S = σRσ−1 (Riguet, 1948, 1951; Bourbaki, 1958). Но S и R по-прежнему тесно связаны и могут претендовать на некоторое «модельное» отношение, если ослабить определение до
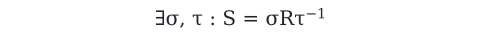
(где τ также взаимно однозначно). Затем определение можно ослабить ещё, допустив, чтобы φ (и τ) было произвольным отображением или даже бинарным отношением. Точно так же знак равенства можно ослабить до «содержится в». Теперь мы пришли к отношению, приведённому выше в формуле (1) раздела «Регулирование»:

которое, очевидно, подразумевает некоторое «-морфное» отношение между ρ и φ (при заданном A).
В этой статье нас будет интересовать главным образом изоморфизм между двумя динамическими системами (S и R на рисунке 1). Поэтому мы можем попробовать взять в качестве строгой основы современное абстрактное определение «машины с входом».
Чтобы обсуждать изоморфизм и гомоморфизм машин, удобно сначала дать стандартное представление этих понятий в теории групп, где они возникли. Отношение можно сформулировать так:
Пусть даны две группы: одна — на множестве E элементов ei, с групповой операцией (умножением) δ, такой, что δ(ei, ej) = ek, и другая — аналогично, с операцией δ′ на элементах F. Тогда вторая является гомоморфным образом первой тогда и только тогда, когда существует отображение h из E в F, такое, что для всех ei и ej из E:
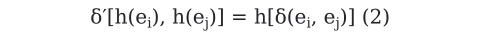
Если h взаимно однозначно отображает E на F, группы изоморфны. Эта основная форма уравнения позволит нам соотнести другие возможные определения.
Отсюда естественным образом следует определение Хартманиса и Стернса (Hartmanis and Stearns, 1966), согласно которому машина M′ является гомоморфным образом M. Пусть машина M имеет множество S внутренних состояний, множество I входных значений (символов), множество O выходных значений (символов) и работает в соответствии с δ, отображением S × I в S, и λ, отображением S × I в O. Пусть машина M′ аналогичным образом представлена множествами S′, I′, O′ и отображениями δ′, λ′. Тогда M′ является гомоморфным образом M тогда и только тогда, когда существуют три отображения:
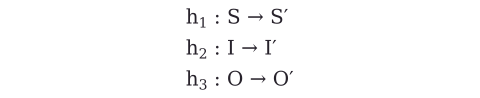
такие, что для всех s из S и i из I
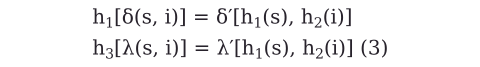
Это определение соответствует естественному случаю, когда соответствующие друг другу входы двух машин через соответствующие внутренние состояния приводят к соответствующим выходам. Но, к сожалению для нашей нынешней задачи, существует множество вариаций — от незначительных до существенных, — которые тоже представляют своего рода «сходство». Так, более общая форма, выражающая более сложный вид отношения, получилась бы, если бы отображения
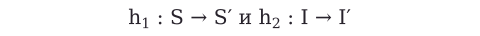
заменили одним отображением
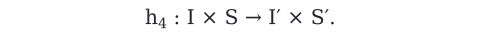
(Более общая — потому что h4 может быть, а может и не быть разложимо на h1 и h2.) Тогда критерий имел бы вид
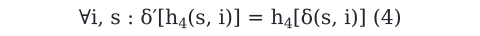
то есть форму, не тождественную формуле (3).
Есть и другие варианты. В случае «чёрного ящика» внутренние состояния S не рассматриваются, и два чёрных ящика считаются тождественными, если равные входы дают равные выходы. Формально, если μ и μ′ — отображения входа в выход, то второй ящик является гомоморфным образом первого тогда и только тогда, когда существует отображение h из I в I′, такое, что:
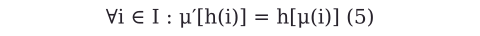
Здесь следует помнить, что равенство выходов — лишь частный случай соответствия. Тесно связаны также два чёрных ящика, из которых второй служит «декодером» первого: получив выход первого, второй принимает его как вход и выдаёт исходный вход:
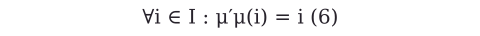
Это изоморфизм. При гомоморфном отношении вход i и конечный выход μ′μ(i) оба отображались бы посредством h в один и тот же класс:
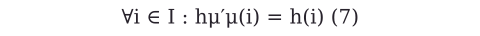
Этих примеров, возможно, достаточно, чтобы показать широкий спектр абстрактных «сходств», которые могут претендовать на название «изоморфизм». Словом, похоже, что возможных определений изоморфизма столько же, сколько определений модели. Может показаться, что можно высказать практически любое утверждение — например, то, которое вынесено в наше название, — а затем обеспечить его истинность, просто подогнав определения. Однако мы считаем, что можем выделить один случай, достаточно цельный, чтобы он заслуживал отдельной формулировки.
Рассмотрим описанную выше ситуацию регулирования, в которой множество R регулирующих событий и множество S событий в остальной части системы — то есть в «объекте регулирования» (reguland) S, рассматриваемом нами как противник R, — совместно определяют посредством отображения ψ события-исходы Z. Под оптимальным регулятором мы будем понимать регулятор, порождающий регулирующие события таким образом, что H(Z) минимальна. Тогда при весьма общих условиях, изложенных в приведённом ниже доказательстве, справедлива следующая теорема:
Теорема. Простейший оптимальный регулятор R объекта регулирования S порождает события R, связанные с событиями S отображением h : S → R.
В несколько менее строгой формулировке теорема утверждает, что лучший регулятор системы — тот, который является моделью этой системы в том смысле, что действия регулятора — это всего лишь действия системы, рассматриваемые через отображение h. Здесь имеется в виду тип изоморфизма, выражаемый, в использованной выше форме, условием
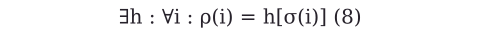
где ρ и σ — отображения, посредством которых R и S преобразуют свой общий вход I. Эта форма по существу совпадает с приведённой выше формулой (5).
Доказательство. Предполагается, что множества R, S и Z и отображение ψ : R × S → Z заданы. Допустим, что на множестве S существует распределение вероятностей p(S), задающее относительные частоты событий из S. Допустим также, что поведение любого конкретного регулятора R описывается условным распределением p(R|S), которое для каждого события из S задаёт распределение на множестве регулирующих событий R. Тогда p(S) и p(R|S) совместно определяют p(R, S), а следовательно, p(Z) и H(Z) — энтропию на множестве исходов.
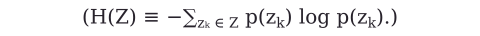
При фиксированном p(S) класс оптимальных регуляторов, таким образом, соответствует классу оптимальных распределений p(R|S), для которых H(Z) минимальна. Назовём этот класс оптимальных распределений π.
Возможны очень разные распределения p(Z), имеющие одну и ту же минимальную энтропию H(Z). Рассмотрение этой возможности лишь усложнило бы доказательство, не меняя его по существу, поэтому предположим, что каждое p(R|S) из π вместе с p(S) и ψ определяет одно и то же, единственное, p(Z). Теперь выберем для рассмотрения произвольное p(R|S) из π.
В основе доказательства лежит следующая лемма:
Лемма. Для любого sj из S множество {ψ(ri, sj) : p(ri, sj) > 0} содержит только один элемент. Иными словами, для каждого sj из S распределение p(R|sj) таково, что все ri с положительной вероятностью в паре с sj отображаются посредством ψ в один и тот же zk из Z.
Доказательство леммы. Предположим противное: p(r1|sj) > 0, p(r2|sj) > 0, ψ(r1, sj) = z1 и ψ(r2, sj) = z2 ≠ z1. Тогда p(r1, sj) и p(r2, sj) вносят вклад соответственно в p(z1) и p(z2), и, изменяя эти вероятности — вычитая Δ из p(r1, sj) и прибавляя Δ к p(r2, sj), — мы могли бы изменять p(z1) и p(z2), а тем самым и H(Z). Можно выбрать положительное или отрицательное Δ — смотря по тому, что сделает p(z1) и p(z2) более неравными. Одно из полезных и фундаментальных свойств функции энтропии состоит в том, что любое такое усиление неравномерности p(Z) обязательно уменьшает H(Z). Следовательно, начав с p(R|S) из класса π, минимизирующего H(Z), мы могли бы получить новое p(R|S), приводящее к меньшему H(Z); это противоречие доказывает лемму.
Возвращаясь к доказательству теоремы, видим, что для любого элемента π и любого sj из S все значения R, для которых p(R|sj) положительна, дают один и тот же zk. Не меняя H(Z), мы можем произвольно выбрать одно из этих значений R, положить его условную вероятность равной единице, а вероятности остальных — нулю. Если повторить этот процесс для всех sj из S, результатом неизбежно будет элемент π, у которого p(R|S) состоит только из единиц и нулей. В очевидном смысле это простейшее оптимальное p(R|S), поскольку оно, по сути, является отображением h из S в R. Учитывая соответствие между оптимальными распределениями p(R|S) и оптимальными регуляторами R, получаем доказательство теоремы.
Теорема требует нескольких замечаний. Во-первых, она допускает возможность существования регуляторов, столь же успешных, столь же «оптимальных», как простейший оптимальный регулятор или регуляторы, но излишне сложных. В этом отношении теорему можно понимать так: хотя не все оптимальные регуляторы являются моделями своих объектов регулирования, все те, которые моделями не являются, излишне сложны.
Во-вторых, она ясно показывает, что поиск лучшего регулятора по существу представляет собой поиск среди отображений S в R; рассматривать необходимо только те регуляторы, для которых существует такое отображение.
В-третьих, доказательство теоремы, обходя всякое упоминание о входах регулятора R и его противника S, оставляет открытым вопрос о том, как связаны между собой R, S и Z. Теорема в равной мере применима к конфигурациям рисунков 1 и 2. Главное различие состоит в том, что на рисунке 2 R является моделью S в том смысле, что события R — это образы событий S при отображении; на рисунке 1 моделирование сильнее: R должен быть гомоморфным или изоморфным образом S, поскольку имеет тот же вход, что и S, и выход, связанный с выходом S посредством отображения.
Наконец, предположение о том, что p(S) должно существовать и быть постоянным, можно ослабить. Если статистические характеристики S медленно меняются со временем, теорема справедлива на любом промежутке, в течение которого p(S) практически постоянно. По мере изменения p(S) отображение h будет меняться соответствующим образом, так что лучший регулятор и в такой ситуации останется моделью объекта регулирования; однако для регулирования объекта, меняющегося со временем, потребуется модель, также меняющаяся со временем.
5. Обсуждение
Первое следствие этой теоремы — изменение статуса построения моделей: из необязательного оно становится обязательным. Как мы уже говорили, до сих пор построение моделей для регулирования сложных динамических систем предлагалось главным образом как одна из возможностей. Теорема показывает, что для весьма широкого класса случаев, указанного в доказательстве, успех регулирования подразумевает, что достаточно сходная модель должна была быть построена — либо явно, либо просто сформировавшись по мере совершенствования регулятора. Таким образом, у того, кто собирается строить модель, теперь есть строгая теорема, обосновывающая его работу.
Для исследователей мозга эта теорема закладывает основу «теоретической неврологии». На протяжении веков изучение мозга направлялось представлением о том, что, поскольку мозг — орган мышления, всё, что он делает, правильно. Но два столетия назад точно так же смотрели на человеческое сердце как на насос. Сегодня инженеры-гидравлики слишком много знают о перекачивании жидкостей, чтобы слепо следовать способу работы сердца: они знают, что сердце должно делать, и измеряют эффективность его работы. Развивающиеся знания о регулировании, обработке информации и управлении создают подобные критерии и для мозга. Теперь, когда мы знаем, что любой регулятор — если он удовлетворяет приведённым оговоркам — должен моделировать то, что регулирует, мы можем приступить к измерению того, насколько эффективно мозг выполняет этот процесс. Вопроса о том, моделирует ли мозг окружающую среду, больше быть не может: он должен это делать.
6. Литература
Ashby, W. Ross, 1967. Automaton Theory and Learning Systems, под ред. D. J. Stewart (London: Academic Press), с. 23–51.
Bourbaki, N., 1958. Théorie des Ensembles: Fascicule de Résultats, 3-е изд. (Paris: Hermann).
Conant, Roger C., 1969. I.E.E.E. Trans. Systems Sci., 5, 334.
Hartmanis, J., and Stearns, R. E., 1966. Algebraic Structure Theory of Sequential Machines (New York: Prentice-Hall).
Riguet, J., 1948. Bull. Soc. Math. Fr., 76, 114; 1951, диссертация, Париж.
Sommerhoff, G., 1950. Analytical Biology (Oxford University Press).
¹ Представлено доктором У. Россом Эшби. Работа частично поддержана Управлением научных исследований ВВС США в рамках гранта AF-OSR 70-1865.
Скачать оригинал статьи на английском языке (PDF, 10 страниц)